
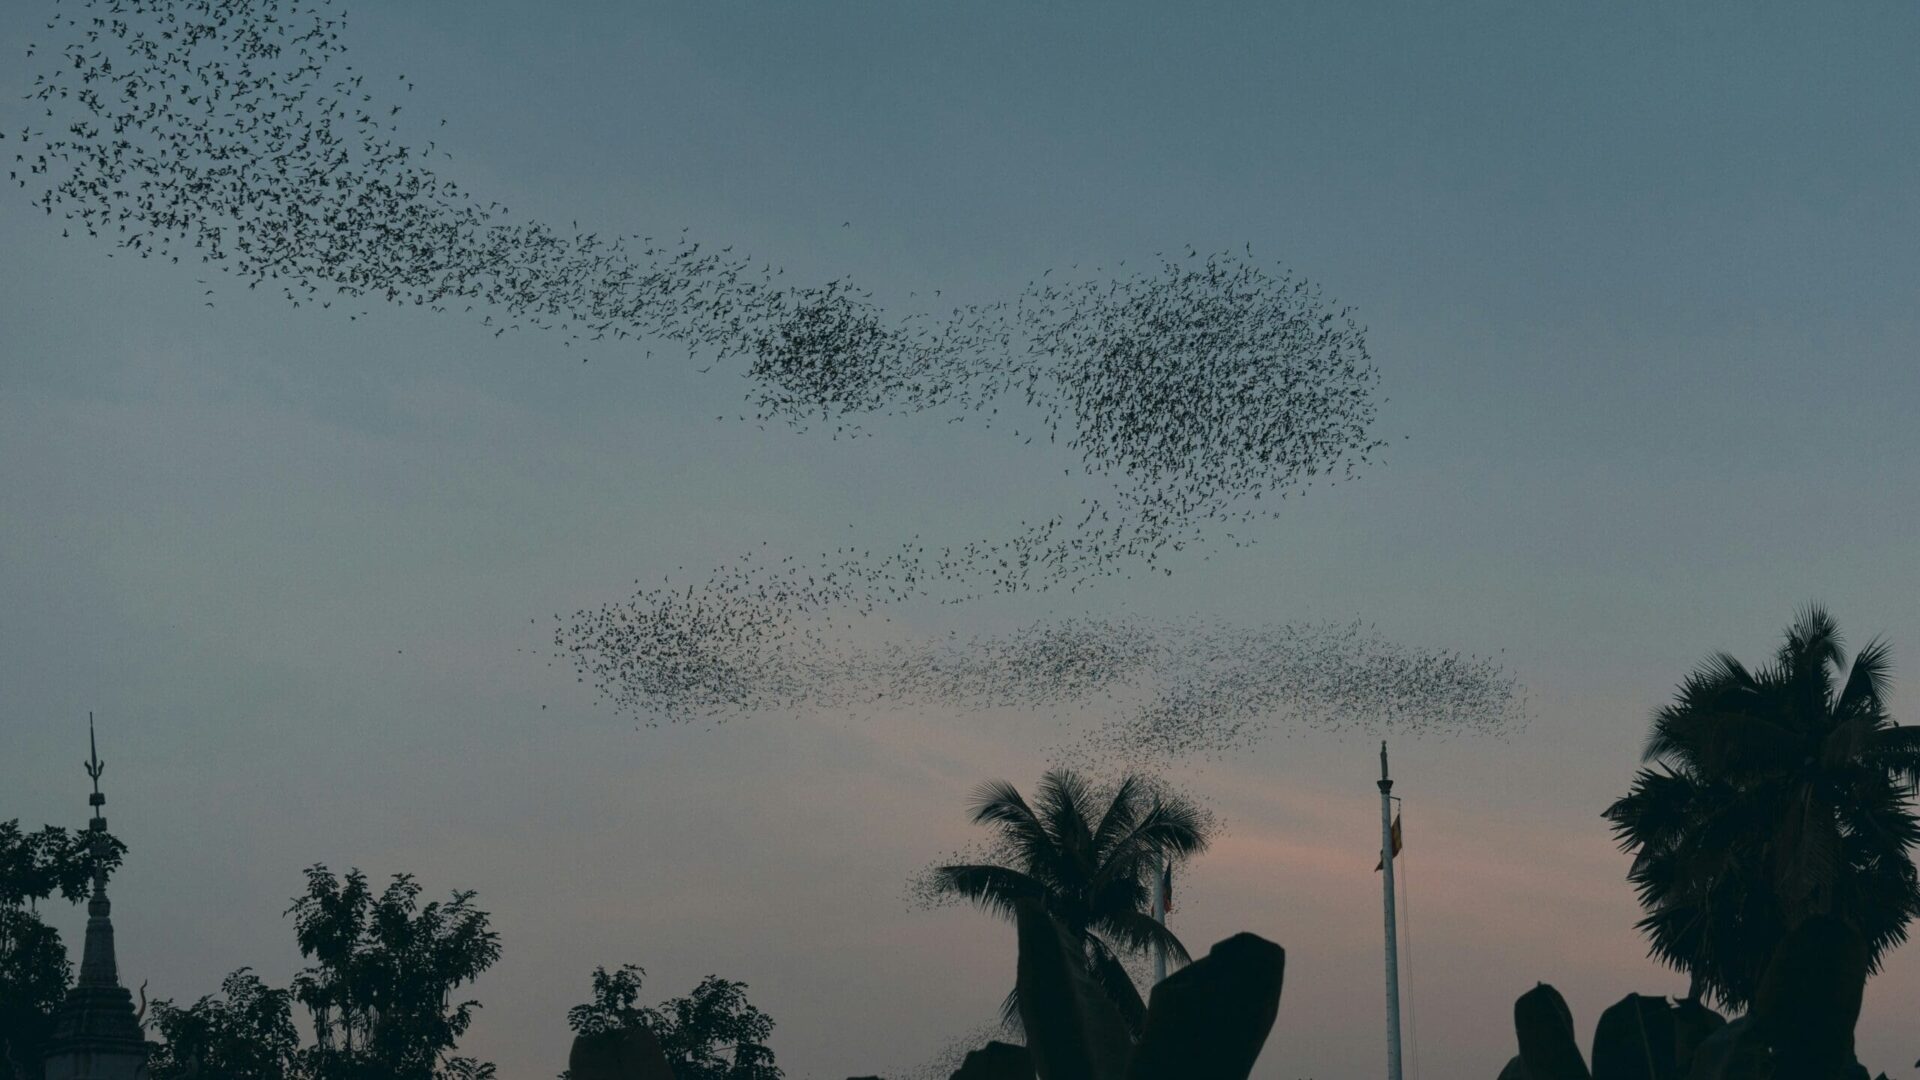
Investigación desarrolla un método sencillo para coordinar enjambres de robots basándose en comportamientos naturales
Un reciente estudio publicado en las Proceedings of the National Academy of Sciences presenta un enfoque innovador para coordinar enjambres de robots, inspirado en el comportamiento de animales como aves, abejas y peces. La investigación introduce el concepto de ‘curvity’, una propiedad física que determina cómo un robot individual responde a fuerzas externas. Al igual que las cargas eléctricas pueden ser positivas o negativas, los robots poseen una curvity positiva o negativa, lo que influye en su atracción o repulsión hacia otros miembros del enjambre, determinando si forman grupos compactos, se desplazan en la misma dirección o se dispersan. A diferencia de los sistemas tradicionales que dependen de un control centralizado o de complejas comunicaciones entre unidades, este enfoque es completamente descentralizado, y cada robot actúa de forma independiente siguiendo reglas geométricas simples, similares a la autoorganización que se observa en grupos animales. Las pruebas realizadas mediante simulaciones y pequeños enjambres físicos demostraron que estas reglas basadas en curvity funcionan tanto a nivel de pares de robots como a gran escala, con miles de unidades actuando conjuntamente. Esta metodología, basada en la geometría y la mecánica de los robots, permite aplicaciones diversas en robótica terrestre, aérea o incluso dentro del cuerpo humano, posicionando el control de enjambres más como un desafío de diseño de materiales que de software.